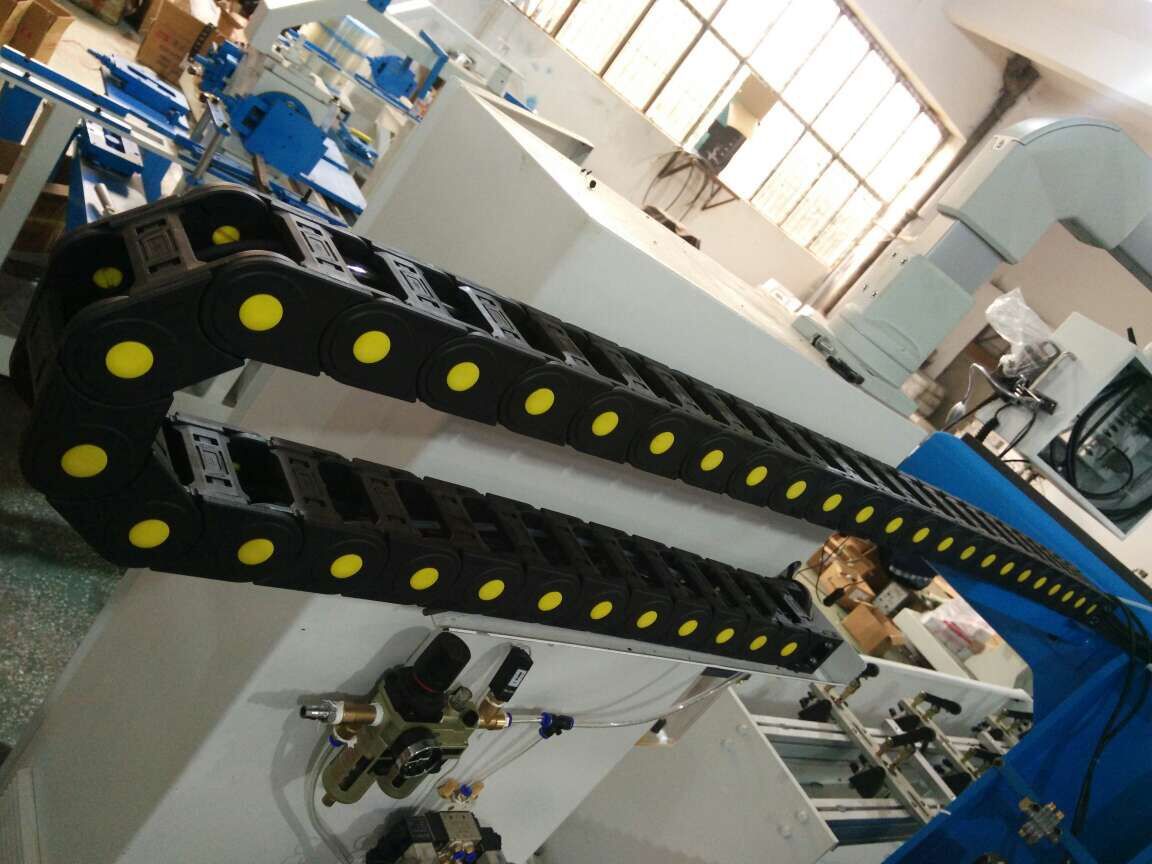
机器人拖链的连接和普通机床拖链有本质区别 —— 机床拖链只做二维平面往复,销轴 - 轴孔就够了;机器人拖链要随机械臂做三维扭转、多轴联动,连接结构必须同时满足 "可活动、不松脱、耐扭转" 三个要求。
表格
| 连接方式 | 结构 | 机器人工况下的问题 |
|---|---|---|
| 销轴 - 轴孔式(普通机床拖链) | 金属销轴穿过两侧链板孔,单轴旋转 | 机器人多轴联动产生的扭转力矩直接作用在销轴上 → 销轴弯曲、轴孔磨损、链节开裂;间隙扩大后链节晃动、异响 |
这是机器人专用拖链最核心的连接方式,以 igus triflex R 和恒通 HTKK 万向系列为代表。
结构原理:
每个链节一端是球头(凸),另一端是球碗(凹),相邻链节球头 - 球碗咬合
纵轴方向每节可旋转 ±10°,横轴方向可摆动 ±5°
球窝内部有弹性缓冲结构,吸收冲击拉力
为什么 "紧密":
球头与球碗为球面配合,间隙控制在 0.05mm 以内
不是松垮的铰接,而是有预紧力的弹性配合
"拖车机制" 设计:拉伸时球窝自动抱紧球头,拉力越大咬合越紧
量化效果:
抗拉强度实测 2340N
抗扭转性能比传统销轴铰接提升 300%
多节累积可支持 ±90° 总扭转角度
1000 万次弯曲循环无断裂
TRC 系列同样采用球窝关节设计,每节可绕纵轴旋转约 ±10°,提供确定的弯曲半径,比普通软管寿命长得多 。
用于 AGV、高速搬运等不需要三维扭转、但速度快的场景。
结构原理:
完w全取消金属销轴,链节之间靠塑料卡扣(自锁式)直接咬合
卡扣与链节一体注塑成型,无额外装配零件
配合间隙控制在 0.05mm 以内
为什么 "紧密":
卡扣为过盈配合 + 弹性卡爪双重锁紧,推到位后 "咔嗒" 一声锁死
没有销轴就没有销轴磨损间隙扩大的问题
塑料 - 塑料自润滑摩擦副(PA66+GF30,摩擦系数 0.15)
量化效果:
运行噪音 ≤55dB(普通销轴式约 65~75dB)
最高速度 5m/s,加速度 5m/s²
彻c底消除销轴脱落、销轴弯曲、轴孔磨损三种失效模式
用于重载工业机器人,保留销轴但做了多重防脱加固。
结构原理:
销轴穿过两侧链板孔连接
销轴两端用双侧弹性挡圈固定,防止轴向窜动
销轴与轴套配合间隙精准控制在 0.02~0.05mm
为什么 "紧密":
双侧对称转动副:链节受力均匀,不会单边磨损
弹性挡圈双重防脱:销轴不会从孔中滑出
销轴采用 304 不锈钢高频淬火,表面镜面抛光(Ra≤0.8μm),硬度 HV≥350
轴套用 POM+30% PTFE 自润滑材质,磨损极小
除了核心连接结构,机器人拖链还有以下设计保证多节连接的整体性:
| 设计 | 作用 |
|---|---|
| 外侧精准止动器 | 链节外侧有限位挡块,精确限定每节最大弯曲角度,防止过度弯折导致链节脱开;同时保证多节弯曲均匀分配 |
| 交叉抗扭加强筋 | 链节内部纵向 + 横向加强筋网格,提高截面扭转刚度,防止链节扭曲变形后连接处松脱 |
| 卡扣式自锁盖板 | 盖板与链板过盈配合 + 机械锁扣,5m/s 高速下不脱落,反复开合 10000 次以上 |
| 安装孔金属衬套 | 两端接头安装孔内嵌金属衬套,机器人启停加速度大时不会因为孔磨损而松动 |
| 连接方式 | 自由度 | 抗扭转 | 紧密性 | 适用机器人 |
|---|---|---|---|---|
| 球窝式万向连接 | 三维(旋转 ±10°/ 节 + 摆动 ±5°) | ★★★★★ | ★★★★☆ | 6 轴工业机器人、焊接机器人、多关节机器人 |
| 无销孔卡扣连接 | 单轴弯曲 | ★★☆☆☆ | ★★★★★ | AGV/AMR、高速搬运、SCARA 机器人 |
| 孔销式 + 双侧防脱 | 单轴弯曲 | ★★★☆☆ | ★★★★☆ | 重载工业机器人、特种机器人 |
机器人拖链的 "紧密连接" 核心是:用球窝万向节替代传统销轴铰接,解决三维扭转问题;用卡扣过盈配合 + 弹性卡爪替代松销轴,解决磨损间隙问题;用止动器 + 加强筋 + 双侧挡圈,解决高速启停下的松脱问题。

 点击交流