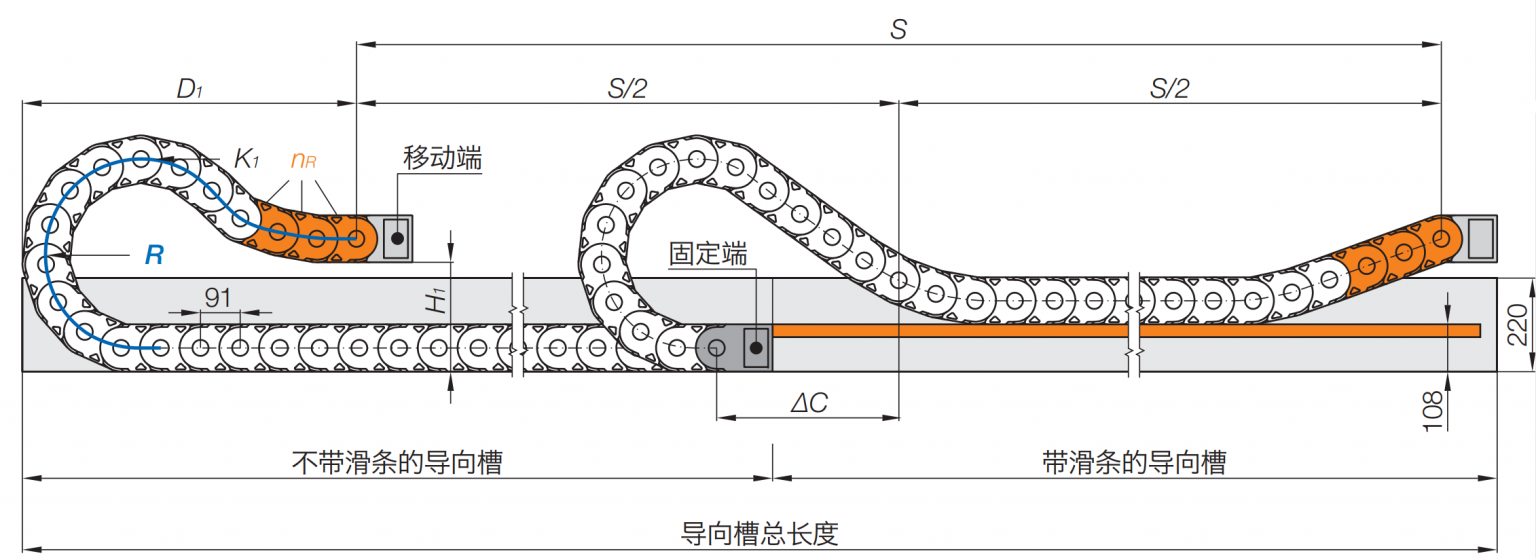
“拖链长度 = 行程 + 一个弯曲半径" 是错的,这样算必然偏长 1.5~2 倍,现场表现是链体堆积、下垂、蹭地。正确的主项只有两项:参与往复的那一半链长(S/2)+ 弯曲段与两端连接占位(K),剩下全部是修正项。算不准,几乎都是修正项漏项,不是主项公式错。
L = S/2 + K + CK = πR + 2B (180°换向弯的弧长 + 两端连接座/支架占长)C = 修正余量(见第三节)
S:移动端实际极限行程,含伺服超程、缓冲、定位余量,不是图纸标称行程;
R:按腔内最细线缆定的弯曲半径(不是链条最小 R);
B:两端连接座 / 法兰的轴向占长,取样本 GR 值,别用 0 代替;
结果必须圆整到整节:n = ceil(L/T),再 +1~2 节冗余,实际长度 = n×T。
为什么是 S/2:链条在行程中始终有一半贴在固定侧直段上不参与移动,只有一半随移动端往复。把 S 直接代入,是长度算不准的第一大来源。
| 安装形态 | 长度公式 | 关键差异 |
|---|---|---|
| 水平 / 垂直,单端固定 | L = S/2 + πR + 2B + C | 通用主式 |
| 固定端居中(双向) | L = S/2 + 2(πR + B) + C | 有两个弯段,多一个 K;且必须是双向弯结构 |
| S 型双弯 | L = S/2 + 2πR + 2B + L直段 + C | 两个 R 必须相同,中间直段 ≥2~3 倍节距,直段长度要单独计入 |
| 倒装 | 同通用式,C 加大(+ 顶部吊点占位) | 必须加吊点,链长不影响但吊点占高要算 |
| 侧装 | 同通用式,C 加大、行程按折减核 | 内宽≥200mm 或行程≥3m 需托板,托板占宽要计入空间 |
| 三维机器人 | 按最大包络路径逐段累加,不是直线距离 | 需极限姿态仿真;扭转段按弧长,线缆取链长 105%~108%、两端距链端 ≥150mm |
| 修正项 | 计算方式 | 典型误差量 |
|---|---|---|
| 极限行程 vs 标称行程 | 用实际最大工作包络(最远、极限姿态) | 漏 50~200mm,机器人 / 长行程直接拉断 |
| 弧长按直线代(2R 代替 πR) | 用 πR,不用 2R | R125 时每弯段差 143mm |
| 连接座 B 未计 | 两端各计 1 个 GR 值 | 每端漏 40~100mm |
| 整节圆整与冗余节 | ceil(L/T) 后 +1~2 节 | 不圆整 → 装不上;不留冗余 → 无法微调 |
| 热膨胀 | ΔL = L×α×ΔT(PA66 ≈1.2×10⁻⁴/℃,钢 ≈3×10⁻⁵) | 10m 链、ΔT25℃ 约 30mm(塑料),夏季顶弯连接座 |
| 下垂 / 回缩补偿 | 长行程自由段预留 50~200mm(回缩机构 / 张紧索) | 不预留 → 链体低头蹭地 |
| 线缆长度 | 链长 × 105%~108% | 按链长 1:1 配线 → 弯段被拉直 |
| 支架 / 托板 / 龙骨占位 | 空间核算时加 15~25mm | 只算链体宽度 → 装不进槽 |
反向提醒:C 不是越大越好。每多留 100mm 就多一段无用堆积,长行程上表现为链体在固定侧堆叠、互相挤压、下垂。余量按 1.5~2 倍链高 或 每端 50~100mm 控制,超出就是浪费且有害。
条件:水平单端固定,极限行程 S=6000mm,R=125mm,T=72mm,两端连接座 B=60mm,PA66 材质,车间温差 ΔT=20℃。
主项 S/2 = 3000弯段 πR = 392.7连接 2B = 120小计 = 3512.7 mm热膨胀 = 3.51 × 1.2×10⁻⁴ × 20 ≈ 8.4 mm → 3521 mm节数 n = ceil(3521/72) = 49 节 → 3528 mm冗余 +2 节 = 51 节 → 3672 mm结论:下单 51 节 / 3672mm,同时按行程×0.06%≈3.6mm 预留热膨胀间隙
如果这条链改成固定端居中:L = 3000 + 2×(392.7+60) = 3905 → 55 节 + 冗余 2 节 ≈ 57 节,比单端固定长出约 6 节,这就是 “居中固定省行程、不省链长" 的真实代价,很多方案在这里算错。
几何校核:把链长代回,验证 “移动端在行程两端时,弯段均不进入连接座区域,且直段仍有 ≥1 倍链高 的贴合长度";
包络校核:在 CAD 里按极限姿态摆一遍(尤其交换台切换位置、机器人极限位),检查链体包络与钣金、防护罩、导向槽端部的最小静态余量 ≥10mm、动态 ≥15mm;
实物校核(最准的一步):在预装台按实际姿态摆样,把移动端推到行程中点,实测直段剩余量;若剩余量 >2 倍链高 → 偏长,可减 1~2 节;若 <1 倍链高 → 偏短,必须加节重订(现场剪加机器人链是禁止的)。
中点法:移动端停在行程中点,链条弯段应大致落在固定端外侧 1 个弯曲半径处;若弯段已跑到固定座上一大截,说明链长富裕过多;
两倍法:水平单端固定时,链条总长应约为 “行程一半 + 一个弯";若接近 “行程全长",基本可以判定把 S 直接代进去了。

| 成因 | 后果 |
|---|---|
| 用标称行程代替极限行程 | 极限姿态拉断,连接座被拉裂 |
| 忘记弯段弧长或按 2R 代 πR | 链长偏短,弯段顶到连接座,链板发白 |
| 漏算连接座 B | 装机时差 40~100mm,只能改支架 |
| 不圆整到整节 | 到货装不上,返工等货 |
| 余量给过头(>3 倍链高) | 链体堆积、下垂、蹭地、磨屑增加 |
一句话收口:拖链长度算准的关键不是公式本身,而是用极限行程而不是标称行程、用 πR 而不是 2R、把连接座和整节圆整算进去、余量按 1.5~2 倍链高封顶。四件事做到,误差能压到 ±1 节以内;任何一项漏掉,误差就是几十到几百毫米,且方向往往偏短 —— 偏短在现场没有任何补救空间。
 点击交流